Nemotron 3.5 Super VL Free
Hlavní čísla
- Skóre poroty
- –nehodnoceno
- Cena
- 0 $ †skutečně účtováno
- Celkový čas
- 58 min
- Čas modelu
- 34 min58 % celkového času
- tok/s
- 101,8
- Tokeny
- 30,1 mil.Výstup: 205 tis.
- Z cache
- 98 %
- Volání API
- 206
- Volání nástrojů
- 207
- Renderer
- Intel UHD 630 (GPU)66 ms / snímek
- H1–H6
- Splněno
Jak běh skončil
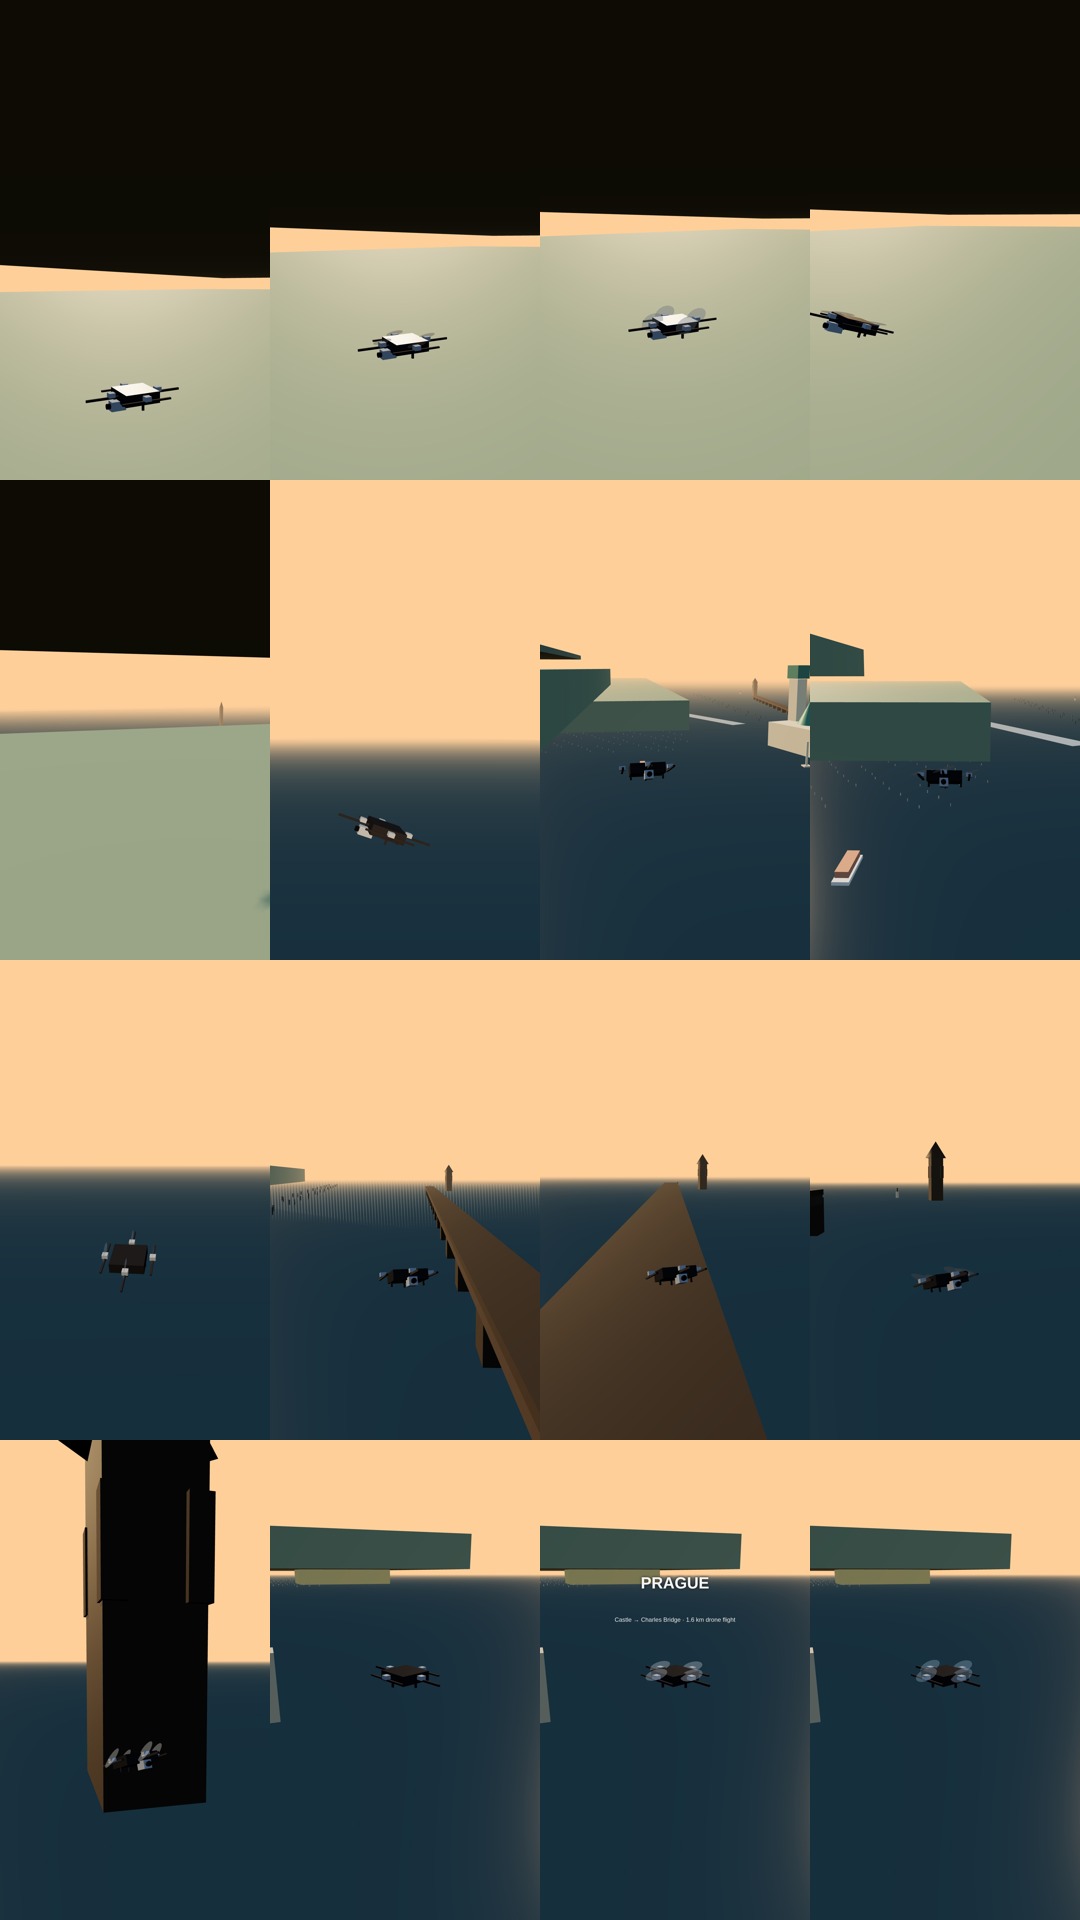
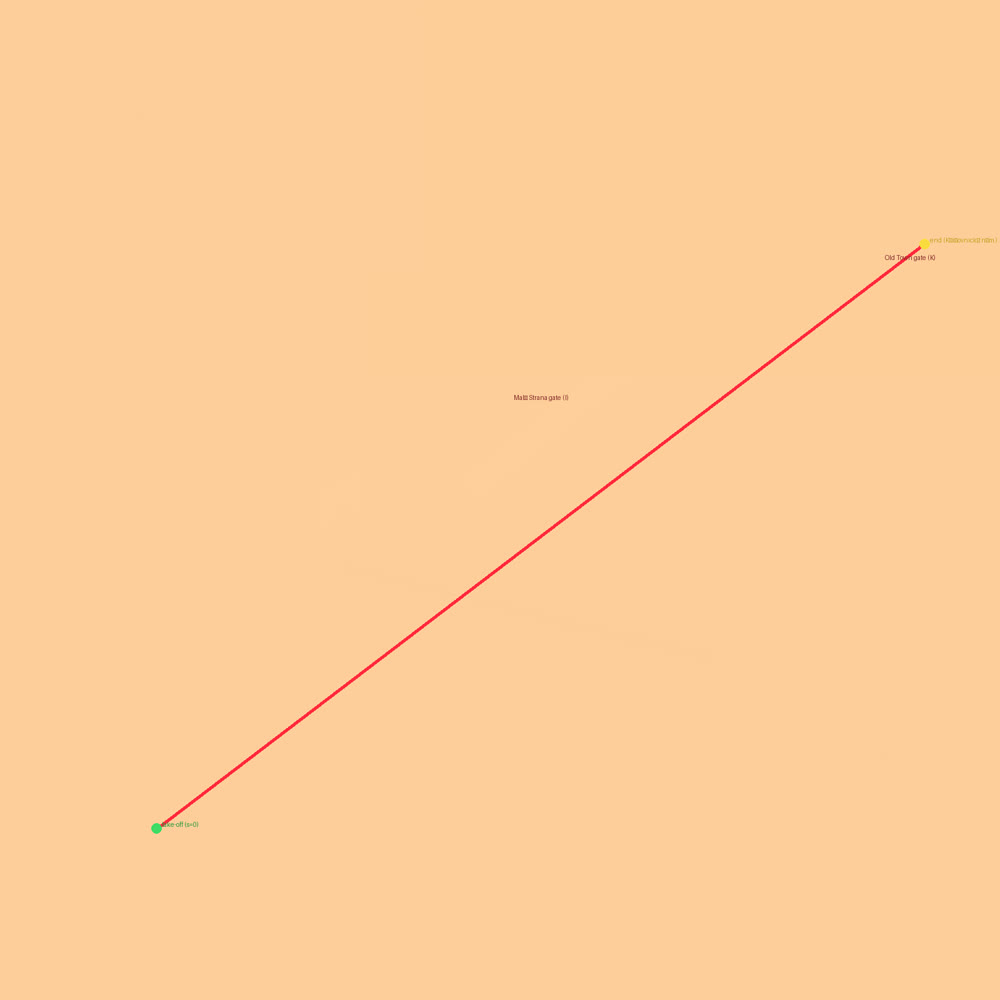
Doběhl sám a odevzdal video, které prošlo kontrolou, kontaktní arch, mapu trasy i report, a to zdarma. Cestou našel a opravil dvě skutečné chyby (trasu zkrácenou na 1103 m a obrácený rychlostní profil), scéna ale zůstala skoupá: plochá zem a voda, pár krabicových domů a most jako prkno. Porota ho zatím nehodnotila.
Čas a rychlost
Celkový čas zahrnuje renderování a kódování. Čas modelu je součet všech volání modelu.
- Model generuje
- Nástroje a čekání
| Celkový čas | 58 min |
|---|---|
| Čas modelu | 34 min |
| Nástroje a čekání | 24 min |
| Podíl modelu na celkovém čase | 58 % |
| tok/s | 101,8 |
| Volání modelu | 206 |
Tokeny a cena
Tokeny sečtené přes všechny odpovědi modelu. Tokeny vynásobené cenou poskytovatele.
| Vstup bez cache | 710 308 |
|---|---|
| Čtení z cache | 29 228 976 |
| Zápis do cache | 0 |
| Výstup | 205 406z toho 95 447 uvažování |
| Celkem | 30 144 690 |
| Podíl čtení z cache | 97,6 % |
| Cena | 0 $ †skutečně účtovánoVlastní odhad OpenCode: 0 $ |
Použité nástroje
Volání nástrojů podle názvu, jak je zaznamenal harness. Každý harness je pojmenovává jinak.
Renderování
| Renderer | Intel UHD 630 (GPU) |
|---|---|
| Finální render | 1,9 min |
| Na snímek | 66 ms |
Tvrdé požadavky H1–H6
Ověřeno nezávisle z odevzdaného MP4 pomocí ffprobe.
| H1 | h264 High yuv420p | Splněno | |
|---|---|---|---|
| H1 | faststart | Splněno | |
| H2 | 1080×1920 SAR1:1 | Splněno | 1080x1920 SAR 1:1 |
| H3 | 30 fps | Splněno | 30 fps |
| H4 | 55-60 s | Splněno | 58.000 s |
| H5 | peak≤ 20Mbps, <200MB | Splněno | peak 3.38 Mbps over any 1 s, 8.3 MB |
| H6 | AAC-LC 48k stereo | Splněno |
Z reportu agenta
Bez dat
Kontaktní arch a mapa trasy